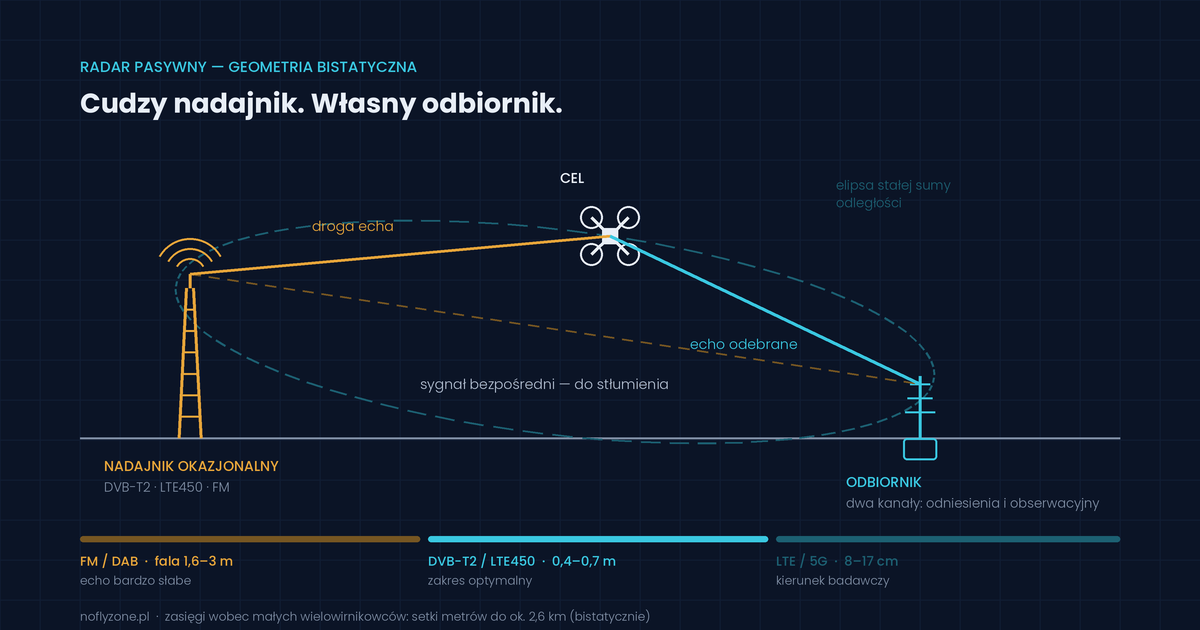
Radar pasywny nie ma nadajnika. Oświetla cel cudzym sygnałem — telewizyjnym, radiowym albo komórkowym — i nasłuchuje odbicia. W materiałach branżowych bywa przedstawiany jako rozwiązanie problemu obiektów słabo odbijających, co jest nieporozumieniem: sama pasywność nie poprawia wykrywalności o ani jeden decybel. O wszystkim decyduje częstotliwość cudzego nadajnika — i to jest jedyny parametr, którego kupujący nie może zmienić. Zebrane niżej wyniki pomiarowe pokazują, dla jakich nadajników metoda działa na małych dronach, na jakich dystansach i pod jakimi warunkami.
Jak to działa, w trzech akapitach
System pasywny odbiera dwa sygnały jednocześnie. Pierwszy to kanał odniesienia — sygnał odbierany bezpośrednio z nadajnika, na przykład z masztu telewizyjnego oddalonego o kilkadziesiąt kilometrów. Drugi to kanał obserwacyjny, w którym pojawia się ten sam sygnał, ale odbity od obiektów w powietrzu, opóźniony i przesunięty w częstotliwości.
Porównanie obu kanałów przez funkcję niejednoznaczności wzajemnej daje dwie wielkości: opóźnienie, przekładające się na sumę odległości nadajnik–cel i cel–odbiornik, oraz przesunięcie dopplerowskie, czyli tempo zmiany tej sumy. Jeden odbiornik i jeden nadajnik wyznaczają więc nie punkt, lecz elipsoidę o ogniskach w nadajniku i odbiorniku. Do wskazania pozycji potrzeba kilku takich par — stąd systemy wielostanowiskowe.
Największym wyzwaniem technicznym jest sygnał bezpośredni z nadajnika, który dociera do odbiornika o wiele rzędów wielkości silniejszy niż echo od drona. Jego tłumienie jest warunkiem koniecznym działania systemu i zajmuje większą część mocy obliczeniowej całego rozwiązania.
Nadajnik decyduje o wszystkim
Tutaj wraca zależność opisana przy radarach aktywnych: o sile echa przesądza stosunek długości fali do rozmiaru celu. Dla radaru pasywnego ta częstotliwość jest zastana, bo należy do nadajnika, którego operator nie kontroluje.
Radio FM (88–108 MHz, fala około 3 m) i DAB+ (około 190 MHz, około 1,6 m). Dron o przekątnej 40–50 cm jest tu kilkukrotnie do kilkunastokrotnie mniejszy od fali — czyli głęboko w reżimie Rayleigha, gdzie echo jest bardzo słabe. To jest właśnie pasmo, w którym radary pasywne wykrywają samoloty na dziesiątkach kilometrów — i z którego bierze się cała reputacja tej techniki. Dla małego drona ta reputacja nie obowiązuje.
Telewizja cyfrowa DVB-T/T2 (470–790 MHz, fala 0,38–0,64 m) oraz LTE450 (około 0,67 m). Rozmiar typowego wielowirnikowca jest tu porównywalny z długością fali, czyli cel wpada w reżim rezonansowy. To jest optymalne pasmo dla tego zastosowania i właśnie w nim powstała większość udanych eksperymentów.
Telefonia komórkowa w pasmach 1,8–3,5 GHz (fala 8–17 cm). Cel wchodzi w reżim optyczny, więc sygnatura staje się bogatsza, ale moc promieniowana pojedynczej komórki jest o rzędy wielkości mniejsza niż masztu telewizyjnego, a geometria gęstej sieci komplikuje przetwarzanie. Kierunek badawczy, nie rozwiązanie z półki.
Jest jeszcze jeden szczegół z pomiarów, który warto zapamiętać, bo bywa pomijany w specyfikacjach: w eksperymentach z siecią LTE450 polaryzacja pozioma anteny odbiorczej dawała istotną przewagę nad pionową, co autorzy wiążą z odbiciem od łopat wirników z włókna węglowego.
Co pokazują pomiary
Poniższe wyniki pochodzą z prac eksperymentalnych i podano je razem z warunkami, bo bez nich są bezużyteczne. Wszystkie odległości są bistatyczne — czyli odnoszą się do geometrii nadajnik–cel–odbiornik, a nie do promienia ochrony wokół odbiornika.
- DVB-T2, nadajnik 660 MHz w odległości 49 km od odbiornika. Cztery obiekty — DJI Phantom 3 (40 cm), DJI F450 (45 cm), Geoscan 401 (150 cm) oraz model stałopłata ze sztywnej pianki o rozpiętości 190 cm — były wyraźnie widoczne na wykresach odległość–Doppler na dystansach 750–900 m.
- DVB-T, nadajnik 770 MHz o mocy 20 kW w odległości 30 km. Dwa bezzałogowce o średnicach 0,5 i 1 m wykryto na dystansie około 1 km.
- DVB-T, trzy nadajniki 562/594/634 MHz o mocy 100 kW w odległości 45 km. Bardzo mały Parrot AR.Drone 2.0 o długości 15 cm wykryty na 250 m; autorzy zaznaczają, że nie wykonano pomiarów pokrycia i możliwy jest większy dystans.
- DAB+, nadajnik 188,9 MHz o mocy 5 kW w odległości 12 km. Stałopłat Skywalker X-8 o rozpiętości 2,1 m — najwyższa uzyskana skuteczność detekcji 36% na dystansach do 1,2 km. To jest ilustracja tezy o paśmie: duży cel, niska częstotliwość, wynik słaby.
- System pięciokanałowy. Dwa sześciowirnikowce — DJI S900 o średnicy 90 cm i DJI F550 o średnicy 55 cm — wykryte odpowiednio do 2,6 km i 750 m.
- LTE450 jako nadajnik okazjonalny. Badanie wykonalności z użyciem odbiornika jedno- i wielokanałowego, cel DJI Matrice M210 o wymiarach około 88 × 88 × 39 cm i masie poniżej 5 kg. Kontekst jest tu ciekawszy niż sama liczba: w Niemczech i kilku innych krajach europejskich buduje się odporną na blackout sieć LTE w paśmie 450 MHz przeznaczoną dla infrastruktury krytycznej — czyli potencjalny nadajnik oświetlający, który należy do tej samej społeczności użytkowników co chroniony obiekt.
Rząd wielkości jest więc jednoznaczny: setki metrów do niespełna trzech kilometrów, dla celów wielkości typowego wielowirnikowca, w sprzyjającej geometrii. Każda oferta mówiąca o dziesiątkach kilometrów wobec małego drona wymaga sprawdzenia, czy podana liczba nie pochodzi z charakterystyki tego samego systemu wobec samolotu.
Osobno warto odnotować wynik pokazujący, że metoda nie jest wyłącznie laboratoryjna: sensor pasywny oparty na DVB-T, testowany w otoczeniu lotniska, wykrywał i lokalizował jednocześnie drony w bliskiej strefie oraz ruch lotniczy na większych dystansach. Dwa zadania naraz, jednym odbiornikiem — i to jest realna przewaga architektury wielostanowiskowej.
Trzy rzeczy, których radar aktywny nie daje
Brak pozwolenia radiowego. To jest argument, który w polskich warunkach waży więcej, niż się zwykle przyjmuje. Urząd Komunikacji Elektronicznej stwierdza wprost, że wykorzystanie każdego urządzenia radiowego nadawczego lub nadawczo-odbiorczego wchodzącego w skład stacji radarowej wymaga pozwolenia radiowego. Ustawowy termin wydania to sześć tygodni, pozwolenie wydaje się na okres nieprzekraczający dziesięciu lat, wiąże się z opłatą roczną za prawo do dysponowania częstotliwością, a zmiana radaru, jego parametrów technicznych lub lokalizacji wymaga uchylenia dotychczasowego pozwolenia i złożenia nowego wniosku. Urządzenia przeznaczone wyłącznie do odbioru pozwolenia nie wymagają. Dla obiektu, który planuje przesuwać czujniki albo rozbudowywać pokrycie etapami, różnica proceduralna jest realna.
Brak własnej sygnatury. Radar aktywny jest źródłem emisji, którą da się wykryć i zlokalizować. Dla obiektu cywilnego ma to znaczenie mniejsze niż dla wojska, ale niezerowe: emisja ujawnia, że obiekt jest chroniony, i pozwala określić, czym.
Prawdopodobny brak konfliktu z własnym zakłócaniem. Odbiornik pasywny pracujący na częstotliwościach telewizyjnych działa w paśmie, którego typowe urządzenia antydronowe nie zajmują — te skupiają się na łączach sterowania i nawigacji satelitarnej. Teoretycznie oznacza to, że detekcja może trwać w czasie, gdy trwa oddziaływanie. Zaznaczam wyraźnie: to jest wniosek z geometrii pasm, a nie wynik pomiaru — nie znalazłem publikacji, która sprawdzałaby ten scenariusz eksperymentalnie. Jeśli ten argument pada w rozmowie handlowej, warto poprosić o dane z testu.
Perspektywa polska
Polska ma w tej dziedzinie dorobek, którego nie ma w większości krajów regionu, i warto go znać — choćby po to, żeby go nie nadinterpretować.
Pierwszy krajowy demonstrator technologiczny radaru pasywnego, PaRaDe, powstał w 2006 roku w Politechnice Warszawskiej. Weryfikację poligonową przeszedł podczas ćwiczeń Orzeł w 2011 i Anakonda w 2012 roku, a w 2013 pokazano go na MSPO.
Z tej linii wyrósł System Pasywnej Lokacji rozwijany przez PIT-RADWAR we współpracy z AM Technologies i Politechniką Warszawską, w projekcie finansowanym przez Narodowe Centrum Badań i Rozwoju. System łączy dwa podsystemy: PCL, wykorzystujący nadajniki okazjonalne — radio FM, DVB-T i sieci komórkowe — oraz PET, wykrywający emisje pochodzące z samych statków powietrznych, takie jak radary pokładowe, łącza komunikacyjne, systemy nawigacyjne i IFF. Pełna konfiguracja to cztery identyczne stacje z modułem fuzji; możliwa jest też praca w konfiguracji niepełnej. Prototyp pokazano po raz pierwszy na MSPO 2018, a jego pierwsze użycie podczas ćwiczeń międzynarodowych miało miejsce na poligonie w Dąbkach w 2019 roku. Podczas MSPO 2025 producent poinformował o zawarciu umowy na dostawę Radarów Pasywnej Lokacji.
I teraz zastrzeżenie, bez którego powyższy akapit wprowadzałby w błąd. SPL jest systemem obserwacji przestrzeni powietrznej zaprojektowanym dla statków powietrznych i współpracy z zestawami przeciwlotniczymi, a nie czujnikiem antydronowym dla obiektu przemysłowego. Podsystem PET zakłada, że cel coś emituje — mały dron sterowany łączem o małej mocy albo światłowodem emituje niewiele lub nic. Podsystem PCL działa na nadajnikach okazjonalnych, w tym FM, czyli w paśmie, które dla celu wielkości pół metra jest najgorsze z możliwych. Przenoszenie deklarowanych osiągów tego systemu na scenariusz ochrony zakładu byłoby dokładnie tym samym błędem, który opisaliśmy przy imporcie zdarzeń z innej kategorii zagrożenia.
Polskim wątkiem czysto dronowym jest natomiast eksperyment opisany w materiałach NATO, w którym jako nadajnik oświetlający wykorzystano stację DVB-T w Trzeciewcu, oddaloną o około 45 km od odbiornika ustawionego w rejonie Torunia. Wykrycie Parrot AR.Drone uzyskano na dystansie bistatycznym 50 m, przy czym autorzy zaznaczają, że ograniczeniem była odległość, na jaką operator oddalał drona, a nie czułość systemu.
Gdzie to zawodzi
- Zależność od cudzej infrastruktury. Nadajnik nie należy do operatora obiektu. Wyłączenie stacji, zmiana mocy, zmiana lokalizacji albo przebudowa standardu nadawania zmienia pokrycie systemu bez udziału jego właściciela. W Polsce przejście z DVB-T na DVB-T2 pokazało, że takie zmiany po prostu następują. Dla obiektu objętego wymogami odporności to jest zależność zewnętrzna, którą trzeba wpisać do analizy, a nie przemilczeć.
- Geometria zamiast promienia. Pokrycie radaru pasywnego nie jest okręgiem wokół odbiornika, tylko figurą wynikającą z położenia nadajników. W jednym azymucie zasięg może być kilkukrotnie większy niż w innym, a strefy martwe nie dają się usunąć przestawieniem anteny.
- Skuteczność detekcji bywa ułamkowa. Wynik 36% skutecznych detekcji, uzyskany dla dużego stałopłata przy oświetleniu DAB+, nie jest anomalią, tylko przypomnieniem, że w tej technice „wykryto” i „wykrywa się powtarzalnie” to dwa różne stwierdzenia. Pytanie o prawdopodobieństwo detekcji przy zadanym prawdopodobieństwie fałszywego alarmu jest tu ważniejsze niż pytanie o zasięg.
- Klasyfikacja jest wczesną fazą. Publikowane prace wskazują na obecność cech w sygnaturach dopplerowskich pozwalających rozróżniać typy obiektów, ale mówimy o wynikach badawczych, nie o funkcji dostępnej w katalogu. Ograniczenia klasyfikacji opisaliśmy szerzej przy mikro-Doplerze.
- Pasywność nie jest przewagą wykrywalności. Reputacja radarów pasywnych w zakresie obiektów o obniżonej wykrywalności wynika z niskiej częstotliwości i geometrii dwustanowiskowej, a nie z braku nadajnika. Przeniesiona na małego drona przestaje obowiązywać, bo przy niskiej częstotliwości mały dron jest w reżimie Rayleigha.
Znaczenie praktyczne tych ograniczeń jest takie, że radar pasywny nie zastępuje żadnej istniejącej warstwy — jest warstwą dodatkową o innym profilu awarii. I to jest jego najmocniejszy argument: zawodzi w innych sytuacjach niż detekcja radiowa i niż radar aktywny.
Czego spodziewać się w najbliższych latach
Poniższe rozróżnienie jest celowe: oddzielam to, co ma już potwierdzenie eksperymentalne, od tego, co jest ekstrapolacją.
Potwierdzone i dojrzewające. Wykrywanie małych wielowirnikowców przy oświetleniu telewizją cyfrową na dystansach setek metrów do około dwóch kilometrów jest wynikiem powtórzonym przez kilka niezależnych zespołów w różnych krajach. Tu spodziewam się przejścia od demonstratorów do produktów — nie dlatego, że fizyka się poprawi, tylko dlatego, że koszt odbiorników programowalnych i mocy obliczeniowej spada, a to jest dokładnie ten składnik, który dotąd decydował o cenie.
Kierunek najciekawszy dla infrastruktury krytycznej: sieci łączności dedykowane dla tej infrastruktury jako nadajnik oświetlający. Jeśli obiekt i tak jest podłączony do odpornej na blackout sieci w paśmie 450 MHz, to nadajnik oświetlający jest w zasięgu, ma znane parametry i należy do przewidywalnego właściciela — co usuwa najpoważniejszą wadę tej techniki. Jest to dziś studium wykonalności, nie oferta, ale kierunek wart śledzenia przy planowaniu inwestycji na kilka lat.
Ekstrapolacja, nie prognoza. Wykorzystanie sieci komórkowych wyższych pasm, w tym 5G, jako nadajników oświetlających pozostaje otwarte i obiecujące w warstwie sygnaturowej, ale nie ma dowodów operacyjnych pozwalających planować na tym budżet.
Do odłożenia. W przeglądach trendów regularnie pojawiają się hasła, których nie da się dziś związać z żadnym wdrożeniem ani z wynikiem pomiarowym dotyczącym małych bezzałogowców — radar kwantowy jest najczęstszym przykładem. Umieszczanie ich w jednym szeregu z technikami mającymi opublikowane wyniki polowe zaciera różnicę między tym, co można kupić, a tym, co można zacytować.
Trzy warunki, które muszą się spełnić u Ciebie
Zanim radar pasywny trafi do rozważań zakupowych, warto sprawdzić trzy rzeczy — wszystkie da się sprawdzić bez kontaktu z dostawcą.
Warunek pierwszy: nadajnik. Czy w promieniu kilkudziesięciu kilometrów od obiektu pracuje nadajnik DVB-T2 dużej mocy i w jakim azymucie względem spodziewanych kierunków podejścia? Wykazy stacji telewizyjnych są publicznie dostępne. Jeśli jedyny silny nadajnik leży po przeciwnej stronie niż kierunek zagrożenia, geometria będzie pracować przeciwko systemowi.
Warunek drugi: horyzont czasowy nadajnika. Czy wiadomo cokolwiek o planach zmiany parametrów albo lokalizacji tej stacji w okresie amortyzacji inwestycji? Pytanie brzmi dziwnie przy zakupie czujnika, ale jest to jedyny czujnik, którego działanie zależy od decyzji obcego podmiotu.
Warunek trzeci: co ma robić. Radar pasywny na dzisiejszym poziomie dojrzałości jest dobrym czujnikiem ostrzegania i naprowadzania innego czujnika na cel, a nie podstawą decyzji o użyciu środka. Jeśli w projekcie ma pełnić tę drugą rolę, projekt wymaga korekty, a nie lepszej oferty.
Wnioski operacyjne
- Sprawdź geometrię nadajników wokół obiektu, zanim porozmawiasz z kimkolwiek o zakupie. Wykaz stacji telewizyjnych i mapa azymutów podejścia to zadanie na jedno popołudnie, bez wydatków.
- Żądaj wyników w formie odległości bistatycznej i prawdopodobieństwa detekcji, z podaniem nadajnika, jego mocy i odległości od odbiornika. Zasięg bez tych czterech danych jest w tej technice liczbą pustą.
- Nie zastępuj radarem pasywnym warstwy, która już działa. Wprowadzaj go jako warstwę o innym profilu awarii — to jest jego funkcja w architekturze.
- Wpisz zależność od nadajnika zewnętrznego do analizy zagrożeń jako zależność od podmiotu trzeciego, razem z zapisem, co się dzieje, gdy nadajnik przestaje pracować.
- Zapytaj o polaryzację anteny odbiorczej i o to, czy była dobierana pomiarowo, a nie przyjęta z konfiguracji domyślnej.
- Jeśli obiekt korzysta z dedykowanej sieci łączności dla infrastruktury krytycznej, zapytaj jej operatora o parametry nadajników. Nawet jeśli dziś nic z tego nie wynika, za kilka lat może to być najtańsza dostępna warstwa detekcji.
- Przy porównaniu ofert sprawdź, czy deklarowany zasięg nie pochodzi z charakterystyki wobec statku powietrznego. To najczęstsze przeniesienie w tej kategorii produktów.
Co z tego wynika
Radar pasywny jest dziś techniką o dobrze udokumentowanej skuteczności w wąskim zakresie: małe wielowirnikowce, oświetlenie telewizją cyfrową, dystanse rzędu kilkuset metrów do dwóch–trzech kilometrów, geometria sprzyjająca. To nie jest mało — to jest dokładnie ta strefa, w której rozstrzyga się większość scenariuszy dla obiektu przemysłowego.
Nie jest natomiast tym, czym bywa przedstawiany: uniwersalnym sensorem widzącym to, czego nie widzą inne. Przewagą radaru pasywnego jest to, że zawodzi inaczej niż pozostałe warstwy — nie to, że zawodzi rzadziej. W architekturze wielosensorowej ta cecha jest cenna i wystarczająca jako uzasadnienie. Jako argument za zastąpieniem czegokolwiek — nie.
Źródła
Publikacje naukowe i materiały konferencyjne
- Drone Detection With a LTE450-Based Passive Radar, IET Radar, Sonar & Navigation — badanie wykonalności z siecią LTE450 dla infrastruktury krytycznej, cel DJI Matrice M210, obserwacja o przewadze polaryzacji poziomej; artykuł zawiera także przegląd wcześniejszych wyników dla DVB-T, DVB-T2 i DAB+, przytoczonych w tym tekście
- Experimental DVB-T2 Passive Radar Signatures of Small UAVs — wykrycie czterech obiektów, w tym DJI Phantom 3 i DJI F450, na dystansach 750–900 m przy nadajniku 660 MHz oddalonym o 49,2 km
- Martelli, T., Colone, F., Cardinali, R. i in., DVB-T based passive radar for simultaneous counter-drone operations and civil air traffic surveillance, IET Radar, Sonar & Navigation (2020) — jednoczesna detekcja dronów i ruchu lotniczego w otoczeniu lotniska
- Drone Detectability Feasibility Study using Passive Radars, NATO STO, MP-MSG-SET-183 — eksperyment z nadajnikiem DVB-T w Trzeciewcu, odbiornik w rejonie Torunia
Materiały instytucjonalne i producenckie
- Urząd Komunikacji Elektronicznej, Radary naziemne — pozwolenie radiowe w służbie radiolokalizacyjnej — wymóg pozwolenia dla stacji radarowej, termin 42 dni, okres do 10 lat, opłata roczna, konieczność nowego wniosku przy zmianie parametrów lub lokalizacji
- PIT-RADWAR S.A., opis Systemu Pasywnej Lokacji oraz komunikat z MSPO 2025 — konfiguracja czterostanowiskowa, podsystemy PCL i PET, wykorzystywane nadajniki okazjonalne
- Politechnika Warszawska — informacje o demonstratorze PaRaDe i jego weryfikacji poligonowej w latach 2011–2013
Materiał ma charakter informacyjny. Wymienienie nazw podmiotów nie jest rekomendacją; redakcja nie ma powiązań handlowych z żadnym z nich.
Redakcja NoFlyZone, 12 września 2026 r.
Dodaj komentarz