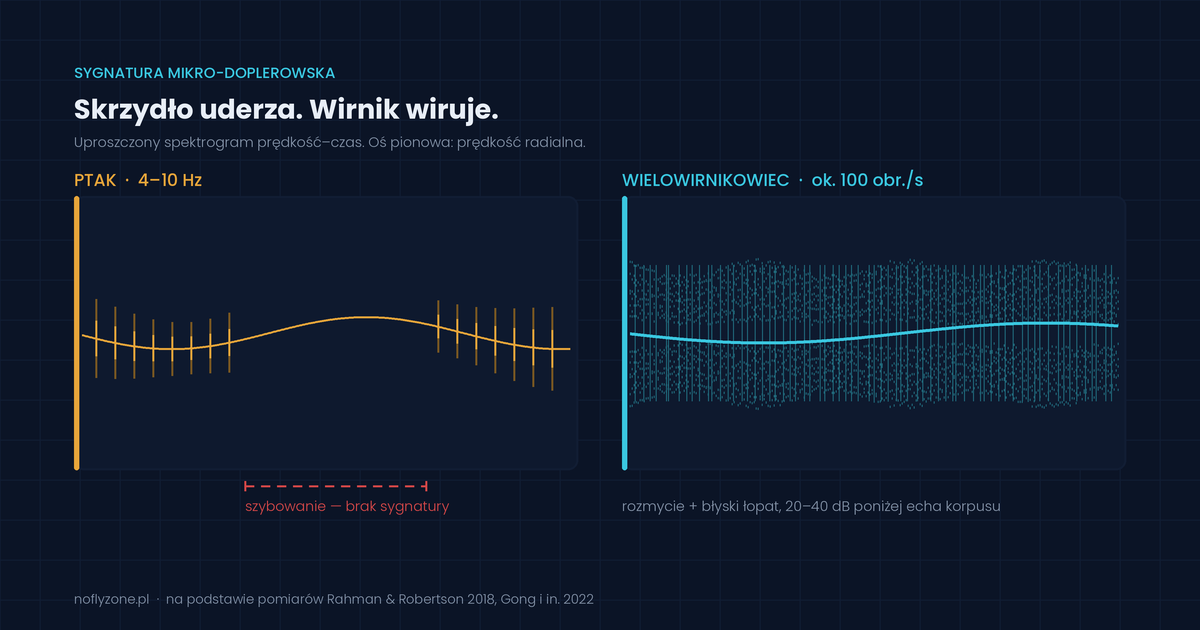
Mały wielowirnikowiec i myszołów mają zbliżoną powierzchnię odbicia radarowego, latają na podobnych wysokościach i z podobnymi prędkościami. Dla radaru są tym samym obiektem. Rozróżnia je dopiero analiza mikro-Dopplera — modulacji, którą na echo nakładają wirujące śmigła i machające skrzydła. Ta metoda działa, ale ma trzy twarde ograniczenia, o których karty katalogowe milczą: wymaga określonego czasu oświetlania celu, ma zasięg krótszy niż sama detekcja i zawodzi dokładnie wtedy, gdy obiekt przestaje wykonywać ruch, po którym go poznajemy.
Dlaczego sama wielkość nie wystarczy
Klasyczny radar dozoru przestrzeni powietrznej pracuje w paśmie L lub S i opiera decyzję na powierzchni odbicia radarowego (RCS) oraz na kinematyce toru. Dla samolotu to wystarcza. Dla drona — nie, i nie chodzi wyłącznie o czułość. Nawet system zaprojektowany tak, by wykryć obiekt o RCS rzędu 0,01 m², stanie przed problemem, którego nie rozwiąże czułością: ptaki mają zbliżone rozmiary, latają na podobnych wysokościach i z podobnymi prędkościami, więc informacja o samym RCS nie rozstrzyga niczego. To sformułowanie pochodzi wprost z pracy badawczej, a nie z materiału marketingowego, i jest punktem wyjścia do naszych dalszych rozważań.
Konsekwencja dla operatora obiektu jest praktyczna i kosztowna: radar, który „wykrywa drony”, niekoniecznie potrafi powiedzieć, że wykryty obiekt jest dronem. Różnica między tymi dwoma zdaniami to różnica między alarmem a decyzją.
Co właściwie mierzy radar
Echo radarowe obiektu w ruchu jest przesunięte w częstotliwości proporcjonalnie do prędkości radialnej — to dopler zasadniczy, pochodzący od korpusu. Jeśli jednak jakiś element obiektu porusza się dodatkowo, okresowo i względem tego korpusu, nakłada na echo własną modulację. Wokół doplera zasadniczego pojawiają się wstęgi boczne. To jest mikro-Dopler: dodatkowy dopler pochodzący od mikroruchu elementu konstrukcji.
Warunek konieczny jest jeden i bezwzględny: radar musi być koherentny fazowo. Bez tego zmiana fazy kolejnych impulsów albo kolejnych świergotów w radarze FMCW nie odpowiada zmianie doplera i mikro-Dopler nie jest mierzalny. W rozmowie z dostawcą to pierwsze pytanie, a nie techniczny detal.
Dane przetwarza się najczęściej krótkoczasową transformatą Fouriera, dającą spektrogram prędkość–czas. Długość okna przetwarzania przekłada się jednocześnie na rozdzielczość czasową i częstotliwościową — jedna rośnie kosztem drugiej. To nie jest szczegół implementacyjny, tylko źródło większości ograniczeń opisanych niżej.
Trzy podpisy wirnika i jeden podpis skrzydła
W echu wielowirnikowca można zobaczyć trzy różne rzeczy, w zależności od tego, jak radar próbkuje i jak długo całkuje.
Błysk łopaty (blade flash). Gdy płaszczyzna łopaty ustawia się prostopadle do kierunku padania fali, odbicie gwałtownie rośnie. Na spektrogramie daje to pionowe smugi. Widać je tylko wtedy, gdy radar próbkuje dopler wystarczająco gęsto, by nie dojść do aliasingu. W pomiarach zespołu z St Andrews wymagało to skrócenia okresu świergotu do 20 µs — wartości, która obciąża sprzęt i procesor na tyle, że w normalnej pracy stosowano dłuższą.
Linie HERM. Przy długim oknie przetwarzania rośnie rozdzielczość częstotliwościowa i wokół śladu doplera zasadniczego pojawiają się w przybliżeniu równoległe prążki. Kusi, by z ich rozstawu odczytać liczbę wirników. W praktyce to zawodzi, bo poszczególne wirniki obracają się z różnymi prędkościami, żeby utrzymać orientację maszyny — rozstaw prążków nie jest stały i nie składa się w sposób deterministyczny.
Rozmycie wokół doplera zasadniczego. Gdy mikro-Dopler łopat jest podpróbkowany, błyski nie są rozdzielone, ale echo rozlewa się symetrycznie po obu stronach doplera korpusu. I to jest najważniejsza wiadomość praktyczna: rozmycie samo w sobie jest cechą klasyfikacyjną, bo ptak go nie produkuje. Radar, który nie „widzi” pojedynczych łopat, wciąż może odróżnić wirnik od skrzydła.
Ptak wygląda inaczej w sposób jakościowy, nie ilościowy. Machanie skrzydeł ma częstotliwość niższą o rząd–dwa: w pomiarach czterech ptaków drapieżnych o rozpiętości od 45 do 175 cm zmierzone częstotliwości mieściły się w przedziale 4–6 Hz, przy czym autorzy podają, że dla wykorzystanych gatunków wartość maksymalna sięgała około 10 Hz. Wirnik małego wielowirnikowca kręci się z prędkością rzędu 100 obrotów na sekundę. Zamiast ciągłego rozmycia daje to serię okresowych błysków o niskim tempie — sygnaturę, którą typowy radar C-UAS rozdziela bez trudu.
Jest jednak asymetria, o której warto pamiętać, bo przeczy intuicji. Skrzydło ptaka odbija prawie tak samo silnie jak jego tułów — mikro-Dopler ptaka bywał tylko 0–10 dB słabszy od doplera zasadniczego. Plastikowe łopaty drona odbijają o 20–40 dB słabiej niż jego korpus. Paradoksalnie więc to ptak jest w tej metodzie celem łatwiejszym, a dron — trudniejszym.
Parametr, o którym nie mówi karta katalogowa
Czas oświetlania celu w jednym okresie koherentnego przetwarzania, czyli dwell time, decyduje o powodzeniu klasyfikacji bardziej niż pasmo czy moc. Reguła jest prosta i wynika z twierdzenia o próbkowaniu: żeby zobaczyć modulację od łopat wirujących z częstotliwością Ω, trzeba oświetlać cel co najmniej przez dwa okresy obrotu, czyli 2/Ω. Dla wirnika kręcącego się z częstotliwością 100 Hz daje to około 20 ms.
Czteroosobowy zespół z Wuhanu porównał dane z trzech radarów pasma X o zbliżonej rozdzielczości częstotliwościowej i prędkościowej, ale o czasach oświetlania 2,7 ms, 20 ms i 89 ms, obserwując DJI Phantom 4 (wirniki 5000–7000 obr./min, czyli wymagany czas oświetlania 17–24 ms). Wynik jest niewygodny dla intuicji „im dłużej, tym lepiej”:
- radar o czasie 2,7 ms wykrył sygnaturę łopat w 21% przypadków;
- radar o czasie 20 ms — w 100% przypadków, przy czym amplituda echa łopat była porównywalna z echem korpusu;
- radar o czasie 89 ms — w 13% przypadków, a gdy już wykrył, amplituda echa łopat spadła do ok. 16% amplitudy korpusu.
Za długi czas oświetlania szkodzi tak samo jak za krótki, bo echo korpusu całkuje się przez cały ten czas, a echo wirującej łopaty tylko przez ułamek — mikro-Dopler tonie pod doplerem zasadniczym i algorytm ekstrakcji może go pominąć. Do tego dochodzi sprzeczność konstrukcyjna: radar obrotowy, żeby odświeżać obraz co sekundę, musi skracać czas oświetlania w każdym kierunku. W zestawieniu jedenastu komercyjnych radarów C-UAS z tej samej pracy tempo odświeżania mieści się między jednym obrotem na sześć sekund a czterema na sekundę. To jest realny kompromis, a nie kwestia budżetu.
Warunek: powyższe liczby dotyczą jednego modelu drona, trzech konkretnych radarów pasma X i tła naziemnego. Nie są uniwersalnym progiem. Są natomiast dowodem, że pytanie o czas oświetlania ma sens i że odpowiedź „nasz radar ma mikro-Dopler” jej nie zastępuje.
Zasięg wykrycia to nie jest zasięg klasyfikacji
To najczęściej mylona para liczb w całej dziedzinie i najdroższa w skutkach.
Skoro echo łopat jest o 20–40 dB słabsze od echa korpusu, to dystans, na którym radar w ogóle zauważa obiekt, jest istotnie większy niż dystans, na którym zbiera dość sygnału, by ten obiekt zaklasyfikować. W przywołanym wcześniej zestawieniu komercyjnych radarów autorzy opatrzyli tabelę zasięgów przypisem, który wart jest więcej niż sama tabela: podane zasięgi dotyczą celu o RCS około 0,01 m², a zasięg klasyfikacji jest zwykle krótszy niż zasięg wykrycia.
Rząd wielkości samego zasięgu zależy od budżetu energetycznego w sposób trywialny, ale pouczający. Dla systemu o mocy nadawania około 200 mW i zysku anteny około 33 dBi, przy celu o RCS rzędu −20 dBsm i wymaganym stosunku sygnału do szumu 10 dB, pojedynczy pomiar daje zasięg rzędu 700 m w paśmie K (24 GHz) i około 380 m w paśmie W (94 GHz). Wyższa częstotliwość kupuje lepszą rozdzielczość doplerowską i mniejszą antenę, płacąc zasięgiem. Warunki: pomiar w powietrzu bez opadu, jeden strzał, konkretna geometria. Do przeliczenia na własny obiekt służy symulator zasięgów i własne testy, nie karta katalogowa.
Praktyczny wniosek dla procedury: jeśli próg reakcji w obiekcie jest zapisany jako „po klasyfikacji obiektu jako BSP”, to realny czas na reakcję liczy się od zasięgu klasyfikacji, a nie detekcji. Różnica bywa dwukrotna i zjada cały zapas przewidziany w planie.
Gdzie to zawodzi
Metoda ma określony zakres stosowalności i poniższa lista wyznacza jego granice. Kilka pozycji jest bezpośrednim wnioskiem z cytowanych pomiarów.
- Ptak, który szybuje, nie ma mikro-Doplera. W pomiarach ptaki machały skrzydłami przy starcie i przy lądowaniu, a w środku trasy szybowały dla oszczędności energii. Przez ten czas na spektrogramie nie ma sygnatury skrzydeł — jest sam dopler korpusu. Obiekt jest wtedy nieklasyfikowalny tą metodą, a nie „wykluczony jako dron”.
- Platforma bez wirnika też jej nie ma. Klasyfikator zbudowany wyłącznie na modulacji wirnikowej nie ma czego szukać w echu obiektu stałopłatowego w locie ślizgowym. To luka kategorialna, nie kwestia progu czułości.
- Kąt elewacji odbiera sygnaturę. Maksymalne przesunięcie mikro-Doplerowskie zależy od cosinusa kąta elewacji względem radaru. Im wyżej nad stanowiskiem znajduje się obiekt, tym słabszy podpis — a obiekt nad środkiem chronionego terenu to dokładnie ten przypadek, który interesuje nas najbardziej.
- Lot nisko nad ziemią tonie w echach terenowych. W cytowanych pomiarach zasięg użyteczny kończył się około 170 m, bo dalej zaczynały się echa od drzew i gruntu; szerszy listek elewacyjny pogarszał sytuację.
- Tło pomiarowe nie jest tłem eksploatacyjnym. Klasyfikatory uczone na danych z kilku modeli DJI, na otwartej łące, przy locie promieniowym, przenoszą się na obiekt przemysłowy z konstrukcjami stalowymi gorzej, niż wynika to z deklarowanej dokładności. Liczba „96% skuteczności” bez podania zbioru uczącego, liczby klas i warunków pomiaru nie znaczy nic.
- Sygnaturę da się podrobić. W grudniu 2025 roku zespół z udziałem badaczy z Tel Awiwu i Rygi opublikował eksperymentalną demonstrację pasywnego urządzenia modulującego echo zwrotne tak, by radar zaklasyfikował drona jako śmigłowiec — przy zachowaniu ciszy radiowej. Nie jest to jeszcze zagrożenie masowe, ale kończy epokę traktowania mikro-Doplera jako cechy niepodrabialnej.
- Pogoda nie jest neutralna. Radar znosi mgłę i zadymienie znacznie lepiej niż tor optyczny, ale tłumienie w opadzie rośnie silnie z częstotliwością. System milimetrowy, kupiony za rozdzielczość doplerowską, traci w deszczu więcej niż system pasma X czy Ku.
Osobno warto rozbroić częste nieporozumienie. Dron sterowany światłowodem jest problemem dla detekcji radiowej, a nie dla mikro-Doplera — wirniki kręcą się niezależnie od tego, czym biegnie sygnał sterujący. To dobra ilustracja tezy, że warstwy sensoryczne zawodzą w różnych miejscach i dlatego muszą się nakładać. Szerzej pisaliśmy o tym w tekście o dronach FPV sterowanych światłowodem oraz w analizie architektury systemu antydronowego.
Osiem pytań do dostawcy radaru
Pytania sformułowane tak, by odpowiedź dało się zweryfikować, a nie przyjąć na słowo. Warto je wkleić do postępowania zakupowego obok pytań z przeglądu technologii radarowych C-UAS.
- Czy radar jest koherentny fazowo i w jakim paśmie pracuje?
- Jaki jest czas oświetlania celu w jednym okresie koherentnego przetwarzania i jak zmienia się przy najszybszym trybie odświeżania?
- Jaka jest maksymalna jednoznaczna prędkość doplerowska i czy mikro-Dopler łopat jest próbkowany jednoznacznie, czy jako rozmycie?
- Jaki jest zasięg klasyfikacji dla celu o RCS 0,01 m², osobno od zasięgu detekcji, i przy jakim prawdopodobieństwie poprawnej klasyfikacji?
- Na jakim zbiorze uczącym trenowano klasyfikator: ile modeli BSP, ile gatunków ptaków, jakie tło, jakie kąty elewacji?
- Jak system oznacza obiekt, dla którego sygnatura jest niejednoznaczna — czy istnieje klasa „nierozstrzygnięty”, czy każdy ślad dostaje etykietę?
- Jakie jest mierzone tempo fałszywych alarmów w cyklu rocznym, z uwzględnieniem sezonów migracji?
- Czy dostawca udostępni zapisy surowych spektrogramów z testów akceptacyjnych na naszym obiekcie?
Wnioski operacyjne
- Rozdziel w dokumentacji dwie liczby — zasięg detekcji i zasięg klasyfikacji — i przelicz progi reakcji na tę drugą. Zadanie na godzinę, bez zakupów.
- Zażądaj testu akceptacyjnego na własnym obiekcie, o różnych porach doby i przy różnych kątach elewacji, z zapisem surowych danych. Test na łące dostawcy nie jest testem.
- Zapisz osobną ścieżkę postępowania dla obiektu nierozstrzygniętego. Jeśli procedura ma tylko gałęzie „dron” i „ptak”, szybujący obiekt trafi do złej.
- Zamów przegląd fałszywych alarmów co kwartał i zestaw je z kalendarzem przelotów ptaków w rejonie obiektu. Dane ornitologiczne są dostępne bezpłatnie.
- Nie kupuj pojedynczego czujnika pod hasłem klasyfikacji. Mikro-Dopler rozstrzyga wirnik kontra skrzydło; nie rozstrzygnie obecności ładunku ani intencji.
- Wpisz do umowy serwisowej aktualizację bazy sygnatur wraz z terminem i sposobem weryfikacji, że aktualizacja faktycznie nastąpiła.
- Przeszkol operatora konsoli z ograniczeń, nie tylko z obsługi. Operator, który wie, że cisza na spektrogramie może oznaczać szybowanie, zada właściwe pytanie zamiast zamknąć zgłoszenie.
- Sprawdź, jak wygląda korytarz podejścia od strony najwyższych kątów elewacji — to jest kierunek, w którym metoda słabnie, a znaczenie celu rośnie.
Co z tego wynika
Mikro-Dopler rozwiązał realny problem: dał radarowi cechę, po której odróżnia konstrukcję wirnikową od zwierzęcia, czego sama powierzchnia odbicia nie umożliwia. To jest solidna fizyka, potwierdzona pomiarami w kilku pasmach i kilku ośrodkach, a nie chwyt marketingowy.
Ma jednak profil ograniczeń, który trzeba znać przed podpisaniem umowy, a nie po pierwszym incydencie. Działa wtedy, gdy obiekt wykonuje ruch, po którym go poznajemy; wymaga określonego czasu oświetlania, którego nie da się jednocześnie zoptymalizować z szybkim odświeżaniem obrazu; i rozstrzyga na dystansie krótszym niż ten, na którym wykrywa. Kupując radar C-UAS, kupuje się nie „rozpoznawanie dronów”, tylko konkretny kompromis między tymi wielkościami. Rolą zamawiającego jest wiedzieć, który kompromis kupuje.
Źródła
Wszystkie przywołane wyniki pochodzą z publikacji recenzowanych, otwartych i sprawdzonych bezpośrednio w tekście źródłowym. Liczby podano wraz z warunkami pomiaru.
Publikacje naukowe
- Rahman, S., Robertson, D. A., Radar micro-Doppler signatures of drones and birds at K-band and W-band, Scientific Reports 8, 17396 (2018), DOI 10.1038/s41598-018-35880-9 — pomiary trzech modeli BSP i czterech gatunków ptaków drapieżnych przy 24 i 94 GHz; źródło danych o częstotliwościach machania skrzydłami, relacji sygnału łopat do korpusu, błyskach łopat i liniach HERM
- Gong, J., Yan, J., Li, D., Kong, D., Detection of Micro-Doppler Signals of Drones Using Radar Systems with Different Radar Dwell Times, Drones 6(9), 262 (2022), DOI 10.3390/drones6090262 — porównanie trzech radarów pasma X o czasach oświetlania 2,7 / 20 / 89 ms; źródło zależności między czasem oświetlania a wykrywalnością sygnatury łopat oraz zestawienia komercyjnych radarów C-UAS
- Kozlov, V., Sheleg, A., Vovchuk, D., Melnitsky, R., Glam, A., Boag, A., Ginzburg, P., Micro-Doppler radar deception and camouflage of airborne targets, Scientific Reports 16, 847 (2025), DOI 10.1038/s41598-025-30442-2 — eksperymentalna demonstracja pasywnego maskowania sygnatury mikro-Doplerowskiej
- Chen, V. C., The Micro-Doppler Effect in Radar, Artech House, 2011 — monografia stanowiąca podstawę teoretyczną dziedziny, cytowana w obu powyższych pracach
- Molchanov, P., Harmanny, R. I. A., de Wit, J. J. M., Egiazarian, K., Astola, J., Classification of small UAVs and birds by micro-Doppler signatures, International Journal of Microwave and Wireless Technologies 6, 435–444 (2014) — wczesna praca referencyjna dla klasyfikacji BSP kontra ptak
Materiał ma charakter informacyjny i nie zastępuje audytu ani badań akceptacyjnych systemu.
Redakcja NoFlyZone. Aktualizacja: 12 września 2026 r. (pierwotna publikacja: 25 stycznia 2025 r.)
Dodaj komentarz