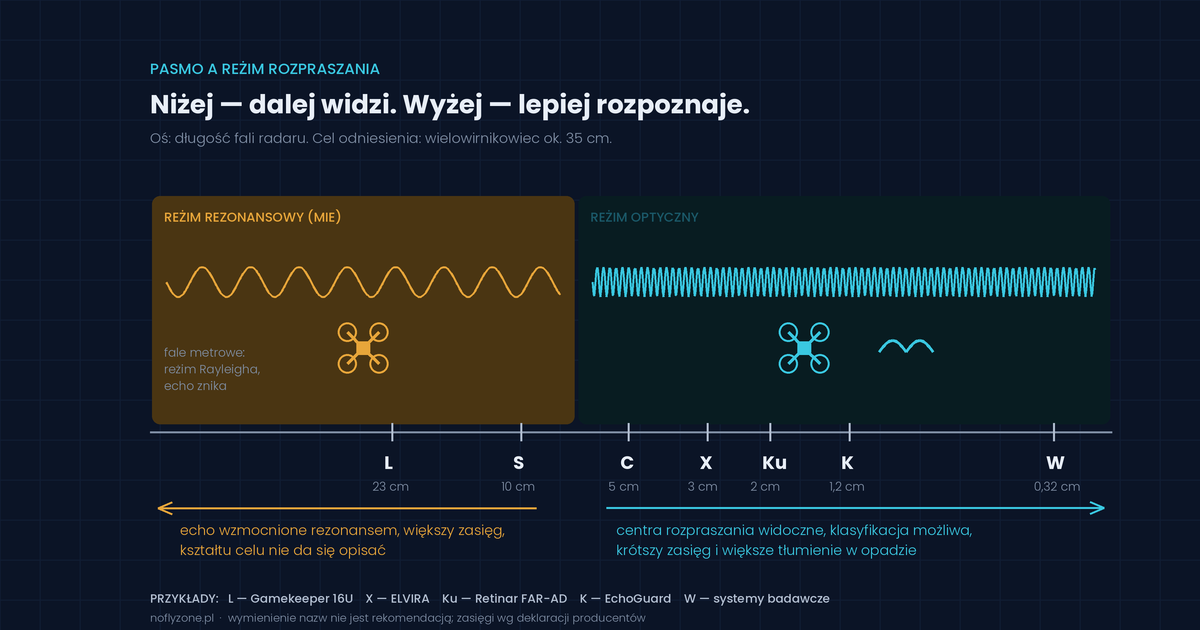
Wybór pasma częstotliwości przesądza o tym, co radar będzie potrafił, zanim jeszcze zapadnie decyzja o producencie. Panuje przy tym rozpowszechnione przekonanie, że niskie pasma słabo radzą sobie z małymi dronami, bo obiekt jest „za mały” w stosunku do fali. Literatura pomiarowa mówi coś odwrotnego: to właśnie zbieżność rozmiaru drona z długością fali wprowadza cel w reżim rezonansowy, w którym echo jest wzmocnione, a zasięg wykrycia rośnie. Cena jest gdzie indziej — w tym reżimie radar nie potrafi opisać kształtu celu, więc traci zdolność klasyfikacji. Ten tekst porządkuje tę zależność i podaje po jednym przykładzie rozwiązania dla każdego pasma.
Trzy reżimy rozpraszania
Ilość energii, którą obiekt odbija w stronę radaru, zależy przede wszystkim od stosunku długości fali do rozmiaru obiektu. Wyróżnia się trzy zakresy i każdy zachowuje się inaczej.
Reżim Rayleigha — obiekt znacznie mniejszy od długości fali. Powierzchnia odbicia rośnie z częstotliwością, a z odebranego sygnału nie da się nic wywnioskować o rozmiarze celu. Tu znajdują się owady dla radarów centymetrowych i drony dla radarów metrowych.
Reżim Mie, zwany rezonansowym — rozmiar obiektu porównywalny z długością fali. Rezonans powoduje, że powierzchnia odbicia silnie fluktuuje, ale średnio jest podwyższona. W widmie pojawiają się bieguny rozpraszania związane z materiałem konstrukcji. Kształtu celu opisać się nie da.
Reżim optyczny — obiekt znacznie większy od fali. Echo powstaje w wyodrębnionych punktach konstrukcji, zwanych centrami rozpraszania: u ptaka są to dziób, tułów, skrzydła i szpony, u wielowirnikowca łopaty, silniki, rama i ładunek. Dopiero tutaj z sygnału można odtworzyć coś o kształcie i użyć tego do klasyfikacji.
I teraz rzecz najważniejsza, bo w większości opracowań podana jest odwrotnie. Mały wielowirnikowiec o przekątnej 30–50 cm w paśmie L (fala około 23 cm) i S (około 10 cm) znajduje się w reżimie rezonansowym. Zespół z Wuhanu, badając zakłócanie detekcji dronów przez ptaki, opisuje to wprost: systemy radarowe wybiera się w pasmach L i S właśnie po to, żeby cel trafił w reżim Mie, w którym intensywność echa jest wzmocniona efektem rezonansu, a zasięg detekcji rośnie. Cena za to jest jednoznaczna: w reżimie rezonansowym radar nie opisuje kształtu, więc nie ma na czym oprzeć klasyfikacji. Ci sami autorzy wybrali do swoich badań pasmo Ku, ponieważ tam cel wchodzi w reżim optyczny i kształt daje się analizować.
Wybór pasma to więc nie wybór „lepszego” albo „gorszego” radaru, tylko wybór między zasięgiem a rozróżnialnością. Pozostałe różnice — tłumienie w opadzie, szerokość wiązki, dostępne pasmo sygnału — są konsekwencjami tej samej zależności.
Drabina pasm, po jednym przykładzie
Poniższe zasięgi pochodzą z materiałów producentów, zestawionych w recenzowanym przeglądzie z 2022 roku. Odnoszą się do celu o powierzchni odbicia około 0,01 m² i — co autorzy zestawienia zaznaczyli w przypisie — zasięg klasyfikacji jest zwykle krótszy niż zasięg wykrycia. Żadnej z tych liczb nie należy traktować jak parametru eksploatacyjnego dla konkretnego obiektu.
Pasmo L (1–2 GHz, fala ok. 23 cm). Dron w reżimie rezonansowym: dobra wykrywalność, słaba klasyfikacja z samego kształtu. Szeroka wiązka przy realnych rozmiarach anteny, za to mała wrażliwość na opad. Przykład: Gamekeeper 16U firmy Aveillant, obecnie w grupie Thales — radar wpatrzony, o deklarowanym zasięgu 5 km i tempie odświeżania 4 Hz, wykorzystujący mikro-Dopler i dane śledzenia. Architektura wpatrzona zamiast obrotowej rozwiązuje tu problem czasu oświetlania celu, o którym niżej.
Pasmo S (2–4 GHz, ok. 10 cm). Nadal reżim rezonansowy dla małych wielowirnikowców. W praktyce cywilnej pasmo to zajmują radary dozoru lotniczego i meteorologiczne, a dedykowanych produktów C-UAS w tym paśmie w przywołanym zestawieniu nie ma. Nie podaję przykładu, bo nie znalazłem takiego, który dałoby się potwierdzić — a wskazanie radaru dozorowego jako „rozwiązania antydronowego” byłoby nadużyciem: te systemy projektowano dla dużych celów na dużych wysokościach i małego drona tuż nad terenem zwykle nie zobaczą.
Pasmo X (8–12 GHz, ok. 3 cm). Punkt równowagi i najliczniej obsadzone pasmo rynku. Dron wchodzi w reżim optyczny, więc kształt i centra rozpraszania stają się użyteczne. Przykład: ELVIRA firmy Robin Radar Systems — deklarowany zasięg 2,7 km, odświeżanie około dwóch obrotów na trzy sekundy, klasyfikacja oparta na mikro-Doplerze i uczeniu maszynowym. W tym samym paśmie pracuje większość pozycji zestawienia, z deklarowanymi zasięgami od 2,7 do 13 km — rozrzut wynikający z mocy, apertury i przyjętej definicji zasięgu, nie z fizyki pasma.
Pasmo Ku (12–18 GHz, ok. 2 cm). Głębiej w reżimie optycznym, węższa wiązka przy tej samej antenie, większe dostępne pasmo sygnału, a więc lepsza rozdzielczość odległościowa. Wyraźnie większe tłumienie w deszczu. Przykład: Retinar FAR-AD firmy Meteksan — deklarowany zasięg 4,4 km i najszybsze w zestawieniu odświeżanie, do czterech skanów na sekundę.
Pasmo K (ok. 24 GHz, 1,2 cm). Pasmo dzielone z radarami motoryzacyjnymi, co obniża koszt podzespołów. Przykład: EchoGuard firmy Echodyne, oparty na antenie metamateriałowej ze sterowaniem elektronicznym. Producent deklaruje pole widzenia pojedynczego panelu 120° w azymucie i 80° w elewacji oraz masę rzędu kilograma. Uwaga: parametrów tego radaru nie ma w recenzowanym zestawieniu i pochodzą wyłącznie od producenta — traktujmy je jako deklarację, nie jako pomiar.
Pasmo W (ok. 94 GHz, 3,2 mm). Domena badawcza i bliski dystans. Przy paśmie sygnału 1 GHz rozdzielczość odległościowa wynosi około 15 cm, co pozwala rozdzielać elementy konstrukcji. Zasięg jest jednak krótki: w pomiarach zespołu z St Andrews system o mocy nadawania około 200 mW i zysku anteny 33 dBi dawał dla celu o powierzchni odbicia −20 dBsm i wymaganym stosunku sygnału do szumu 10 dB zasięg rzędu 380 m w paśmie W wobec około 700 m w paśmie K. Do tego dochodzi silne tłumienie w opadzie.
Jedna rozbieżność do odnotowania zamiast uśrednienia. Radar Blighter A800 figuruje w recenzowanym zestawieniu jako urządzenie pasma Ku o zasięgu 3 km, podczas gdy materiały producenta i publikacje branżowe przypisują mu zasięg do 20 km w trybie wielofunkcyjnym. Różnica jest siedmiokrotna i niemal na pewno wynika z innej definicji celu odniesienia — zestawienie liczy zasięg dla 0,01 m², producent najpewniej dla większego obiektu naziemnego lub nawodnego. To jest wzorcowy przykład, dlaczego zasięgu bez podanego celu odniesienia nie wolno przenosić do specyfikacji przetargowej.
Powierzchnia odbicia: liczby, które krążą bez warunków
Powierzchnia odbicia radarowego to miara skuteczności, z jaką obiekt odbija falę z powrotem do nadajnika, podawana w metrach kwadratowych albo w dBsm. Nie jest stałą obiektu — zmienia się z pasmem, kątem obserwacji i chwilową orientacją celu.
Wartości mierzone dla ptaków, zawsze z podaniem pasma: kaczka i kura od −9,5 do −13,5 dBsm przy 400 MHz; wróbel, mewa i gołąb w paśmie X kolejno około −37, −28 i −28 dBsm, a w paśmie S około −28, −26 i −21 dBsm; kaczki pływające średnio −19,4 dBsm w paśmie X. Amerykański urząd lotnictwa cywilnego przyjął do kalibracji radarów ornitologicznych standardowy cel ptasi o masie 0,5 kg i powierzchni odbicia −16 dBsm. Ten sam gatunek w dwóch pasmach różni się o kilka decybeli — dlatego liczba bez podanego pasma nie znaczy nic.
Dla dronów rozrzut jest równie duży: pomiary całego wielowirnikowca mieszczą się w przedziale od −40 do −10 dBsm, łopaty z włókna węglowego i metalizowane dają w paśmie S około −18 dBsm, a poszczególne modele mierzone w paśmie X plasują się od −15 do −5,6 dBsm.
Najciekawszy wynik dotyczy jednak porównania. W eksperymencie na chińskim terenie podmokłym ten sam radar pasma Ku wykrywał gołębia o masie 0,35 kg do 12 km, a drona DJI Phantom 3 Vision do 11 km, przy prawdopodobieństwie detekcji powyżej 95%. Ponieważ zasięg jest proporcjonalny do pierwiastka czwartego stopnia z powierzchni odbicia, wniosek jest jednoznaczny: powierzchnia odbicia ptaka była nie mniejsza niż drona. Autorzy formułują to wprost — powszechne przekonanie, że ptak odbija słabiej niż dron, nie jest prawdziwe. Prędkości dopplerowskie obu celów mieściły się w tym samym zakresie, a przy 30-milisekundowym okresie koherentnego przetwarzania nie udało się uzyskać czytelnych sygnatur mikro-Doplerowskich ani od skrzydeł, ani od wirników.
Praktyczne znaczenie reguły pierwiastka czwartego stopnia warto zapamiętać liczbowo. Spadek powierzchni odbicia stukrotny skraca zasięg około 3,2 razy. Radar wykrywający cel o powierzchni 1 m² z 32 km zobaczy cel 0,01 m² z około 10 km, a 0,001 m² z niespełna 6 km — w warunkach idealnych, bez echa terenowego.
Cztery liczby, których nie ma w folderze
Karty katalogowe podają zasięg, pasmo i wymiary. O wyniku decyduje co innego.
Czas oświetlania celu a tempo odświeżania. Te dwie wielkości są ze sobą w konflikcie: im szybciej radar obraca się lub przeskakuje wiązką, tym mniej czasu spędza w każdym kierunku, a bez odpowiedniego czasu nie powstaje sygnatura wirnika. W przywołanym zestawieniu tempo odświeżania rozciąga się od jednego skanu na sześć sekund do czterech na sekundę — różnica dwudziestoczterokrotna, o której karta katalogowa mówi jako o zalecie szybkości. Dlaczego to przesądza o klasyfikacji, opisaliśmy w analizie mikro-Doplera.
Szerokość wiązki. Wynika z apertury i długości fali w przybliżeniu jako 70λ/D. Antena o wymiarze jednego metra daje w paśmie L wiązkę około 16°, a w paśmie X około 2°. Węższa wiązka to mniej echa terenowego w komórce rozdzielczości i lepsza separacja celów — i to jest realna, nie deklaratywna przewaga pasm wyższych. (W poprzedniej wersji tego tekstu podano tu 6° i 0,6°; obie wartości były błędne.)
Pasmo sygnału. Rozdzielczość odległościowa to prędkość światła podzielona przez podwojoną szerokość pasma. Pasmo 1 GHz daje 15 cm, pasmo 150 MHz — 1 m, pasmo 10 MHz — 15 m. Radar o rozdzielczości 15 m nie rozróżni drona od słupa w tej samej komórce; radar o rozdzielczości 0,6 m rozróżni dwa drony lecące w formacji.
Minimalna prędkość wykrywalna. Filtry ruchu usuwają echo nieruchomego tła. Dron zawisający nad obiektem ma prędkość radialną bliską zeru, czyli trafia w to samo sito. To parametr, o który trzeba zapytać wprost, bo scenariusz zawisu nad chronionym punktem jest operacyjnie najważniejszy.
AESA, PESA, FMCW — co z tych skrótów wynika dla kupującego
PESA to antena z jednym wspólnym nadajnikiem dużej mocy, którego sygnał rozdziela się na elementy promieniujące przez pasywne przesuwniki fazy. Sterowanie fazą działa zarówno przy nadawaniu, jak i przy odbiorze — w poprzedniej wersji tego tekstu napisano, że fazowanie dotyczy tylko strony odbiorczej, co jest nieprawdą. AESA ma własny moduł nadawczo-odbiorczy przy każdym elemencie, co daje możliwość formowania kilku wiązek naraz, szybkiej zmiany częstotliwości i stopniowej degradacji zamiast awarii całkowitej przy uszkodzeniu pojedynczego modułu. Dla obrońcy praktyczna różnica sprowadza się do jednego: AESA lepiej znosi scenariusz wielu celów jednocześnie, bo nie musi wybierać między przeszukiwaniem a śledzeniem.
FMCW to praca z ciągłą emisją sygnału o przemiatanej częstotliwości, zamiast krótkich impulsów dużej mocy. Zalety: niska moc szczytowa, prostsza i tańsza elektronika półprzewodnikowa, dobra rozdzielczość odległościowa przy szerokim przemiataniu. Wady: konieczna izolacja nadajnika od odbiornika, ograniczony zasięg i większy narzut obliczeniowy. Większość radarów C-UAS krótkiego i średniego zasięgu to konstrukcje FMCW, często połączone z anteną fazowaną.
Skanowanie mechaniczne czy elektroniczne to osobne pytanie. Antena obrotowa jest tańsza i daje pełne 360° jednym urządzeniem, ale narzuca sztywny cykl odświeżania i zużywa się mechanicznie. Panele skanujące elektronicznie mają ograniczone pole widzenia i pełne pokrycie wymaga kilku sztuk, za to pozwalają zatrzymać wiązkę na celu na dowolny czas. Architektura wpatrzona jest pod tym względem rozwiązaniem skrajnym: rezygnuje z przeszukiwania na rzecz ciągłej obserwacji sektora — i właśnie dlatego pojawia się w konstrukcjach nastawionych na klasyfikację.
Gdzie to zawodzi
- Echo terenowe wyznacza realny zasięg, nie budżet energetyczny. W pomiarach, w których odległość celu przekraczała 170 m, użyteczność kończyła się tam, gdzie zaczynały się odbicia od drzew i gruntu. Na obiekcie przemysłowym granica ta będzie niżej i inna w każdym azymucie.
- Ptak jest celem równorzędnym, a nie słabszym. Powyższe pomiary pokazują, że echo ptaka bywa silniejsze niż drona. Każdy system, który obiecuje „odfiltrowanie ptaków” progiem amplitudy, obiecuje rzecz niewykonalną.
- Literatura jest sprzeczna co do udziału łopat w echu. Część prac uznaje wkład plastikowych łopat za pomijalny, inne raportują wyraźne błyski łopat. Rozstrzygnięcie zależy od pasma, czasu oświetlania i kąta — czyli od konfiguracji konkretnego radaru, a nie od tego, czy zjawisko „istnieje”.
- Liczba wirników nie wynika z widma w sposób pewny. Poszczególne wirniki obracają się z różnymi prędkościami, żeby utrzymać orientację maszyny, więc rozstaw prążków nie jest stały. Deklaracja rozpoznawania typu drona po liczbie wirników wymaga dowodu z testu, nie z folderu.
- Deklarowana skuteczność klasyfikacji bez opisu zbioru uczącego jest liczbą pustą. Kilka źródeł podaje rzędy 95% i wyższe, żadne bez podania liczby modeli, gatunków, kątów i tła.
- Dron za przeszkodą jest niewidoczny. Fale centymetrowe propagują się praktycznie prostoliniowo. Jedno stanowisko radarowe zawsze zostawi martwe sektory, a ich rozkład zależy od zabudowy obiektu, nie od producenta.
Znaczenie praktyczne tej listy jest takie, że radar nie jest systemem antydronowym, tylko jedną jego warstwą — i to warstwą, której granice trzeba znać, żeby zaprojektować pozostałe. Jak rozkłada się to na całość architektury, opisaliśmy w tekście o budowie systemu antydronowego, a konsekwencje dla progów reakcji — w metodyce analizy ryzyka.
Wnioski operacyjne
- Zdefiniuj w postępowaniu cel odniesienia — powierzchnię odbicia, prędkość i wysokość — i żądaj wszystkich zasięgów wyłącznie względem niego. Bez tego liczby ofertowe są nieporównywalne.
- Rozdziel w specyfikacji zasięg wykrycia od zasięgu klasyfikacji i przypisz każdemu osobne prawdopodobieństwo. Zadanie na godzinę, bez zakupów.
- Zapytaj o minimalną prędkość wykrywalną i o zachowanie systemu wobec celu zawisającego. To parametr, który rozstrzyga o scenariuszu najważniejszym operacyjnie.
- Zapytaj o czas oświetlania celu przy najszybszym trybie odświeżania, a nie o samo tempo odświeżania. Szybki obrót bywa sprzedawany jako zaleta, a bywa przyczyną braku klasyfikacji.
- Dobierz pasmo do zadania, nie do prospektu. Niższe pasmo kupuje zasięg kosztem rozróżnialności, wyższe odwrotnie. Jeśli obiekt potrzebuje obu, potrzebuje dwóch czujników, a nie jednego lepszego.
- Zrób pomiar tła elektromagnetycznego i mapę przesłon terenowych przed wyborem stanowisk. Martwe sektory wynikają z zabudowy i są policzalne z mapy, zanim cokolwiek kupisz.
- Zażądaj testu akceptacyjnego na obiekcie z zapisem surowych danych, obejmującego cel zawisający, cel nisko nad terenem i przelot ptaków w sezonie migracji.
- Wpisz do umowy serwisowej dostęp do statystyki fałszywych alarmów w cyklu miesięcznym. Bez tej liczby nie da się ocenić, czy system działa, czy tylko jest włączony.
Co z tego wynika
Rynek radarów antydronowych opisuje się zwykle przez producentów i ich parametry. Właściwsza kolejność jest odwrotna: najpierw fizyka pasma, potem architektura anteny, a dopiero na końcu nazwa. Pasmo przesądza, czy system będzie raczej wykrywał, czy raczej rozpoznawał; architektura przesądza, czy zdąży zrobić to na wielu celach naraz; nazwa producenta przesądza o cenie, serwisie i integracji.
Dla kupującego wynika z tego jedna praktyczna zasada. Zanim porównasz oferty, zapisz, którego z dwóch zadań — zasięgu czy rozróżnialności — potrzebujesz bardziej na swoim obiekcie. Bez tej decyzji zestawienie ofert jest zestawieniem liczb mierzonych względem różnych celów odniesienia, czyli niczym.
Źródła
Parametry handlowe oznaczono jako deklaracje producentów. Wyniki pomiarowe pochodzą z publikacji recenzowanych i podano je wraz z warunkami.
Publikacje naukowe
- Gong, J., Yan, J., Li, D., Kong, D., Hu, H., Interference of Radar Detection of Drones by Birds, Progress In Electromagnetics Research M, vol. 81, 1–11 (2019) — reżimy rozpraszania i uzasadnienie wyboru pasm, porównanie zasięgów gołębia i drona w paśmie Ku, przegląd zmierzonych wartości powierzchni odbicia ptaków i dronów
- Gong, J., Yan, J., Li, D., Kong, D., Detection of Micro-Doppler Signals of Drones Using Radar Systems with Different Radar Dwell Times, Drones 6(9), 262 (2022), DOI 10.3390/drones6090262 — zestawienie jedenastu komercyjnych radarów C-UAS z pasmami, tempem odświeżania i deklarowanymi zasięgami dla celu 0,01 m², wraz z przypisem o krótszym zasięgu klasyfikacji
- Rahman, S., Robertson, D. A., Radar micro-Doppler signatures of drones and birds at K-band and W-band, Scientific Reports 8, 17396 (2018), DOI 10.1038/s41598-018-35880-9 — budżet energetyczny i zasięgi w pasmach K i W, centra rozpraszania, ograniczenia obserwacji łopat
- Federal Aviation Administration, Airport Avian Radar Systems, Advisory Circular 150/5220-25 (2010) — definicja standardowego celu ptasiego
Materiały producentów (dane deklarowane)
- Aveillant / Thales — Gamekeeper 16U; Robin Radar Systems — ELVIRA; Meteksan — Retinar FAR-AD; Echodyne — EchoGuard; Blighter Surveillance Systems — A800
Materiał ma charakter informacyjny. Wymienienie nazw producentów nie jest rekomendacją; redakcja nie ma powiązań handlowych z żadnym z wymienionych podmiotów.
Dodaj komentarz